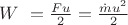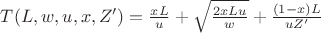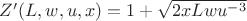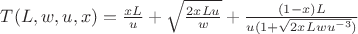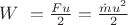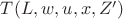Но хоть с обозначениями более понятно стало.

Так, глядишь, мы еще с вами и подружимся?

Вы для начала ответьте (что бы я понимал что вы видите а что нет)
ВЫ
эту мою "пионескую стенгазеру" увидели, рассмотрели, знакомые буквы там нашли? Вопросы по ней у вас появились? Тут 2/3 ответов на мучающие вас вопросы.
Об оптимизации.
У нас ракета задаётся следующими параметрами.
u - скорость истечения
v - конечная скорость
Z - массовое число
w - удельная мощность.
Всё. Больше нам ничего не надо. Верно? Скажем M - масс пустой ракеты нам нужна? Нет. Уже - нет. Есть Z и этого достаточно.
Нам нужна тяга F или секундный расход ? Тоже нет. То как выше мы определили ракету мы ее определили только через названные параметры. Исчерпывающе.
Далее.
У нас есть задача. Отправиться на ракете на дистанцию L. Очевидно что выбирая разные параметры ракеты мы можем ПЕРЕЛЕТЕТЬ через это расстояние (разогнаться и затормозиться) за разное время T. И тут надо добавить еще один свободный параметр - траекторный x. Мне было удобно это сделать так. Какую часть пути L ракета будет разгоняться-тормозиться xL, а какую часть она будет лететь по инернции L(1-x). x не может быть равен 0 но может быть равен 1 (тогда инерционного участка нет). Выбирая этот параметр вы как бы профилируете траекторию. Почему это надо делать? Потому что еще в 1970-е Моисеев показал (хотя наверняка кто-то другой это сделал ещё раньше), что на самом деле имея конкретную ракету со скоростью истечения u и секундным расходом топлива m' (это равносильно нашему случаю фиксированного u и w) при разных x ракета прилетит к цели за разное время Т и есть оптимальный параметр x, при котором время перелёта T - минимально.
Уловили? Вы спросите, а как же Z или v - пиковая скорость? А они как раз и связывается расчётом, следует из него, задаётся задачей оптимизации. Для разных x (при заданных L, u, w), они будут разными, но есть такой x при котором Т минимально и тогда Z и v - высчитываются для него автоматически.
Но. Если у нас нет фиксироватнной скорости истечения u, а мы ее тоже можем выбирать произвольно и подобрать оптимально как x, так что бы время перелёта T на дистанцию L стало еще меньше? И это мы тоже делаем (эта задача сначала была решена для траектории с постоянно вклченным двигателем, то есть при фиксированной x=1). Теперь у нас два параметра оптимизации и у нас есть (мы это точно знаем и видим при численном моделировании) что двумерном пространстве оптимизации у нас появиться явный одиночный экстремум, ярко выраженная яма. Мы задаём дистанцию L, задаём удельную мощность ракеты w, и перебираем все варианты как по u, так и по х находим центр ямы.
Формула для этого следующая (придётся вам поверить на слово, все выкладки я вам давать не буду, много слишком):
при этом Z' (штрих - потому что массовое число только для разгона, полное на старте

) я тут включил для красоты (что бы все параметры которыми задаётся задача участвовали, хотя пиковая скорость v уже отсутствует, она растворилась в решении как связанный параметр, но и Z' тоже можно растворить):
очевидно что пиковая скорость:
а полное Z на старте массовое число (на разгон и торможение) квадрат Z'
Я надеюсь это очевидно? Но вообще говоря время перелёта мы могли бы записать одной единственной формулой всех определяющих его параметров:
И вот теперь смотрите. u и x - это параметры оптимизации (для каждого есть минимум T в своем столбце и строчке) и есть глобальный минимум на плоскости. То есть для каждом L и w, существует пара (u x), при которых T - минимально сразу по двум параметрам. То есть, теперь мы можем u и x тоже как бы исключить из свободных параметров, так как их определяет процесс оптимизации.
И вот что мы наблюдаем.
Мы берём произвольную L и произвольную w, решаем для них задачу оптимизации и находим оптимальные u и x, при этом у нас будет некое минимальное T.
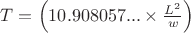
Так вот. Опыты с excel (так как оптимизацию мы проводим численно), показывают что какой бы L и w мы не взяли, при оптимальных для них x и u, мы получим минимальное T, такое что всегда: