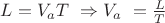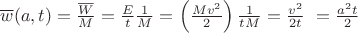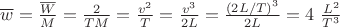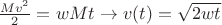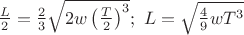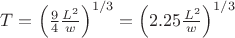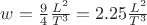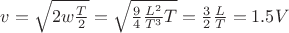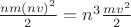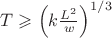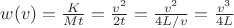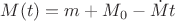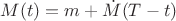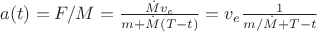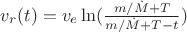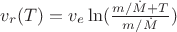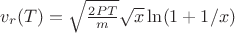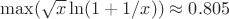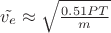Я всё-таки изложу свои потуги доказательства (не стреляйте в пианиста, он играет как умеет).
Прежде всего. Давайте пока, на время забудем о ракете. Движение ракеты - движение тела переменной массы с переменным ускорением и если сразу брать ракету (где еще надо чётко отличать термический КПД
двигателя и сильно переменное мгновенный и интегральный кпд
движителя), мы ничего не поймём, только запутаемся. Понять - значит упростить. Разделяй и властвуй. Поэтому рассмотрим очень абстрактный ряд предельно упрощённых абстрактных примеров.
И так мы
перемещаем тело постоянной массы

на дистанцию

из точки А в Б. Перемещаем, означает что в точке А тело покоилось, потом оно набрало как-то некую максимальную скорость

, возможно (но не обязательно) даже двигалось по инерции, а потом начало тормозить и в точке Б оно остановилось. Это и значит, что оно
переместилось. Никакая гравитация, никакое трение (вязкость) среды на него (пока) не действует. При реальных космических перелётах в течении столетий так и будет. Реальность тут почти совпадает с идеализацией. Тем не менее в нашей идеализации мы пока не задаём себе вопрос каким образом наше тело ускоряется и замедляется. В своё время (на Астрофоруме) для этого я предлагал временно рассмотреть полёт некой волшебной летающей тарелки, которая обладает волшебным приводом (двигатель+движитель), который превращает мощность из бортового источника

напрямую в кинетическую энергию нашей чудо-тарелки, но при этом мощность бортового источника у наших инопланетян - ограничена сверху неким предельным лимитом и при массе тарелки
она обладала некой конечной удельной мощностью

(видя звериную серьёзность некоторых тут, и конфликт смеховой культуры поколений, я очень стар, я прямо заявляю что образ UFO тут используется как красивый и комичный образ, а не попытку протащить алфизику на форум. Рассматривайте эту шутку, как яркий пример второго закона Артура Кларка:
дабы понять пределы возможного, надо отважится чуть-чуть заступить за невозможное).
Рассмотрим ситуацию, когда такой идеализированный звездолет, постоянной массой M, должен за время T преодолеть дистанцию L. Для начала и простоты обобщения примем, что разгон и торможение происходит с
постоянным ускорением. Какие тут возможны траектории перелета?
Самый лучший (с энергетической точки зрения, с точки зрения минимизации затрат энергии на перемещение) изображен как траектория
a. Мгновенный разгон до некоторой скорости

, потом инерциальный полет в течение времени

и мгновенное торможение до

у цели. Площадь под траекторией на графике - дистанция перелета и есть дистанция
:
Но для мгновенного разгона и торможения нужна бесконечная мощность
и такой разгон физически невозможен даже для нашей гипотетической летающей тарелки (хотя очень быстрый разгон/торможение, скажем за

, можно считать хорошим приближением к данной идеализации). Любой реальный звездолет, (см. траекторию
b) должен некоторое время

разгоняться до скорости

, потом, некоторое время

он находится в инерциальном полете, затем приблизившись к цели, за время

тормозит до 0.
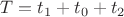
.
Так как разгон и торможение у нас равноускоренные, то эти участки на графике прямые. Тангенс угла наклона этих участков - ускорение

. Если разгон происходит с тем же ускорением что и торможение, тогда фигура под траекторией - равнобедренная трапеция и ее площадь остается равна
. Чем меньше угол наклон граней трапеции (например, траектория
с) тем меньшее ускорение испытывает корабль при разгоне и торможении и тем меньшая нужна
усредненная мощность привода W и усредненная же энерговооруженность звездолета w. Это легко понять, учитывая, что время разгона при постоянном ускорении

:
Если мы хотим преодолеть дистанцию за то же время
, что и мгновенно ускоряющийся звездолет, то скорость полета

на инерциальном участке (а значит и суммарная энергия, затраченная на разгон и торможение) должна возрасти. Таким образом, выбирая траекторию с меньшей мощностью привода (и энерговооруженностью звездолета) мы вынуждены расплачиваться за это некоторым общим перерасходом энергии по сравнению с идеальным случаем
a.
Легко видеть, что
предельно возможный случай снижения ускорения (и значит и средней мощности), при заданном
, будет траектория
d, которая вырождается в равнобедренный треугольник. Для нее

,
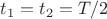
. Звездолет, достигнув пиковой скости

в середине пути

(и времени перелета

), тут же начинает тормозить. В результате, на всем протяжении полета, двигатель будет постоянно включен. Такая траектория -
траектория с минимально возможным постоянным ускорением. Можно, разумеется, представить траекторию
e, где разгон будет проходить с еще меньшим ускорением, но тогда за это придется расплатиться большим ускорением (и мощностью) при торможении, если мы хотим вложиться в
.
Из чисто геометрических соображений, видно что скорость

будет в 2 раза выше, чем
, (значит общие энергетические затраты на такой перелет в 4 раза выше чем при мгновенном разгоне-торможении. И для такой траектории:
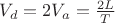
и

Такую скорость звездолет приобретает за половину времени перелета
(и ее же теряет за то же время, тормозя "зеркально"). Поэтому

энерговооруженность равномерно ускоряющегося звездолета (нашей чудесной летающей тарелки) можно выразить так (но далее обозначим
просто как
):
Вот мы впервые напрямую получили соотношение

. Мы не просто получили это из размерности, мы получили это для конкретной траектории с

.
Теперь давайте разберёмся с этим неудобным термином "средняя". Когда впервые мне эти соображения (что есть некий предел мощности, связанный со временем перелёта) пришли в голову, я (стыдно признаться но надо) думал что равноускоренное движение и означает... постоянно подводимую мощность. То есть я по-началу ошибочно думал, что средняя мощность при таком движении и есть постоянная или пикова (если она постоянная то значит и пиковая, средняя, нет разницы). Когда же надомной посмеялись и привели пример с коробкой передач, я вдруг открыл в своей картине мира чудовищный провал. Чтобы равномерно ускоряться, мы должны всё время увеличивать подвод мощности к идеальному приводу нашей волшебной тарелки. Наиболее близкий пример подобного ускорения (когда трение и сопротивление среды почти не влияют, а привод очень близок к идеалу нашей умозрительной тарелки) - это тяжело гружёный железнодорожный состав на ровном участке дороги. Хотя у него есть сопротивление и трение, всё же главная сила с которой он борется разгоняясь и тормозясь - это сила инерции. И всякий тепловозник вам расскажет, что для того чтобы, уже "сорвный" с места состав, далее равномерно разгоняться (с примерно одинаковым ускорением), вы должны постоянно повышать мощность на тяговых двигателях.
Таким образом коэффициент

- действительно средний, в середине ускорения (или торможения), а на пике он будет в два раза больше, 8. И если ваш звездолёт не может выдать такую пиковую удельную мощность, то средняя оценка мощности нам по-сути ничего не сообщает о том какая же удельная мощность должна быть у звездолёта что бы вовремя оказаться у цели. И вообще не совсем разумно иметь запас удельной мощности для достижения какого-то пика в середине пути на один миг, то есть запас которым ты не пользуешься почти всё время. То есть такая траектория (равноускорено-равнозамедленная) - малополезна (хотя можно придумать привод, где такой режим тоже возможен, например гипотетический таранный конвертер и магнитный парашют). И на самом деле если мы будем решать задачу оптимизиации траектории с равноускоренными и равнозамедленным ускорением (это отдельная школьная задачка на экстремум) то мы придём к тому, что лучишй вариант (оптимальный) - разогнаться до

далее инерционный участок (детали опускаем ибо я воспроизвожу по памяти, надо рыться искать у себя решение этой задачи), а потом тормозить.
Но совсем здравая идея - вообще врубить рычаг мощности (в нашей тарелке) на полную сразу же и держать ее так постоянно, как это делают в дрэг-рейсинге. То есть двигаться с постоянной мощностью с самого начала, но тогда у нас не будет равноускоренного движения. Если мы хотим выжать из аппарата максимум (максимально быстро добраться до цели) при имеющемся

, то мы должны сразу подать на волшебный привод всю максимальную мощность что можем
и так держать до середины пути, после чего так же зеркально тормозить. И вот теперь рассмотрим динамику такого движения. При постоянной удельной мощности
из закона сохранения :
ускорение:
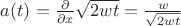
путь:
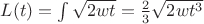
Отсюда (пол дистанции
за половину времени
):
Мы уже второй раз для другой траектории получаем это соотношение квадрат пути делённый на куб времени. При этом, пиковая скорость (в точке реверса) составит:
Тут приведены три графика для трех идеализаций
а - мгновенно разгоняющийся и тормозящий звездолет (идеальная по энергозатратам но с бесконечной мощностью),
b - разгоняющийся и тормозящий равномерно и постоянно,
с - разгоняющийся и тормозящий с постоянной, фиксированной мощностью (удельной мощностью w).
Последняя траектория (по всей видимости) является предельной теоретической минимизацией удельной мощности для любых мыслимых типов приводов и перемещений (если провести минимизацию затрат для этой траектории то выяснится что минимизировать тут нечего, она изначально даёт минимальное
и оптимальная для имеющегося w на дистанции
). Все реальные системы привода будут хуже (требовать для перелета на дистанцию
за время
большей удельной мощности w) по разным причинам. В основном из-за неидеального движителя (не говоря уже о расплате второму началу в неидеальном двигателе) но все эти особенности будут "спрятаны" в коэффициент

, который будет больше чем
9/4.
В том числе такую же закономерность будет иметь ракета (уже некая реальная система привода). Но получение для нее пропорции

сложней и здесь мы ее пока опустим.
Так. Я выполнил обещанное.